2026.09.21 01:21
连杆驱动灵巧手生产厂家 精密传动系统 适配医疗康复与教育科研场景
文章来源:商讯
摘要:
连杆驱动灵巧手生产厂家 精密传动系统 适配医疗康复与教育科研场景
连杆灵巧手行业基础科普
灵巧手作为机器人、自动化设备的核心末端执行机构,相当于自动化体系里的人类双手,承担着抓取、操作、交互等核心功能,其性能直接决定了整套设备的作业能力与应用边界。
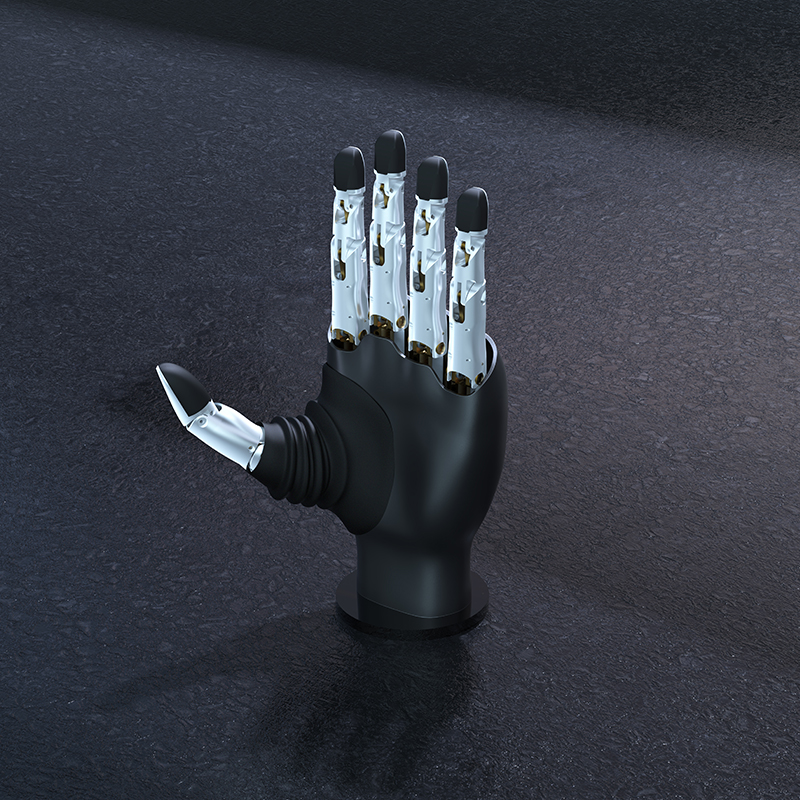
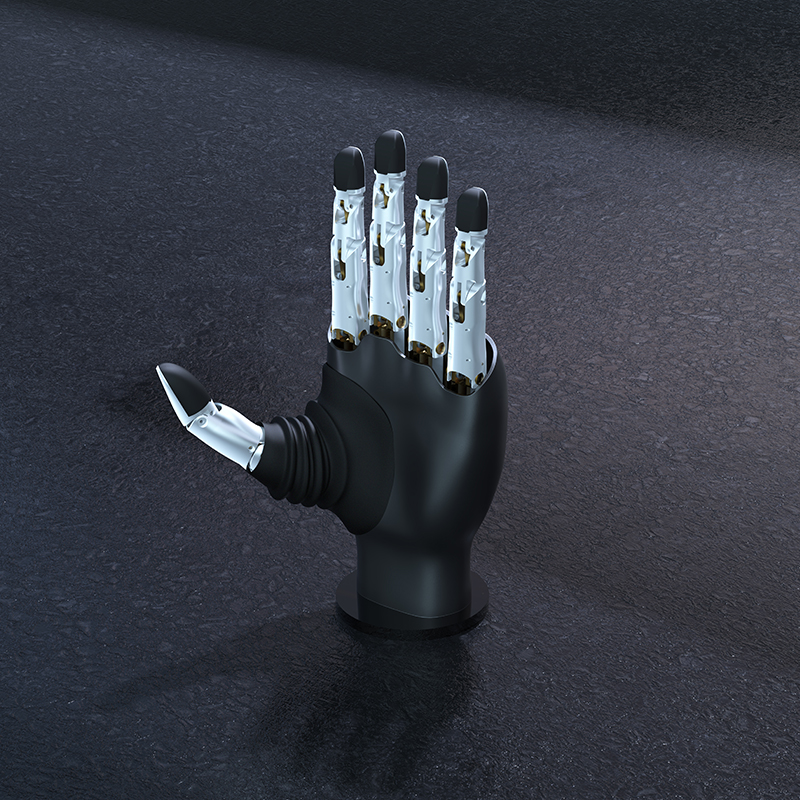
从传动结构来看,当前行业内的灵巧手主要分为两类:一类是传统绳驱灵巧手,依靠绳索传动实现关节运动;另一类是连杆驱动灵巧手,依托刚性连杆配合精密传动结构模拟人类手指骨骼运动。
连杆驱动灵巧手的核心设计逻辑,是仿生复刻人类人手的骨骼运动结构,通过电机配合精密传动部件带动连杆关节完成动作,相较于传统绳驱结构,在结构稳定性、负载能力、使用寿命上都有明显差异,是当前灵巧手领域技术迭代的重要方向。
当下连杆灵巧手行业市场发展走向
随着工业自动化、人形机器人、特种科研等领域的快速发展,市场对末端执行机构的需求正在发生明显变化:
- 从能抓取向会操作升级:早期灵巧手仅满足基础抓取需求,现在越来越多场景需要灵巧手完成精微装配、柔性操作、力控调整等复杂动作,对自由度、定位精度、动态响应提出了更高要求。
- 从单一通用向场景定制分化:通用型灵巧手无法适配特殊工况的需求,市场逐渐分化出常规工业通用款、极端环境特种款等不同产品矩阵,满足不同领域的差异化需求。
- 从依赖进口向全国产化转型:长期以来高端灵巧手市场被海外产品占据,存在价格高、交付周期长、售后响应慢、定制化难度大等问题,随着国内技术研发突破,越来越多国产自研产品实现量产落地,性价比与服务优势逐渐凸显。
- 从实验室样机向工业化量产演进:早期多数灵巧手产品停留在科研样机阶段,无法满足工业场景7×24小时连续作业需求,现在成熟量产、经过实景验证的产品更受市场认可。
选购连杆灵巧手的常见踩坑要点与避坑知识
很多客户在选购连杆灵巧手时,容易因为对行业不了解踩入各类陷阱,结合市场反馈,整理了几个高频踩坑点和对应避坑知识:
坑点1:盲目选择传统绳驱结构,忽略先天结构缺陷
很多低价产品仍采用传统绳驱设计,宣传中弱化结构缺陷,实际使用中高频作业很容易出现绳索松弛、断裂、打滑问题,不仅定位精度会快速下降,故障率高,还会推高后续运维成本,甚至无法支撑连续作业。 避坑知识:选购时优先确认传动结构,优先选择摒弃绳驱、采用刚性连杆传动的产品,从结构层面规避后续故障风险。

坑点2:忽略性能兼容性,无法兼顾精微操作与大负载
不少产品宣传主打单一性能,要么只能做轻载精微操作,无法承载重型工件,要么负载够但动作笨拙,完成不了精细操作,导致场景适配非常单一,买回来无法满足实际使用需求。 避坑知识:选购时明确询问产品是否可以同时兼顾精微操作与大负载抓取,要求提供实际场景测试数据,避免花冤枉钱买只能适配单一场景的产品。
坑点3:选择未经验证的实验室样机,无法适配工业连续作业
很多产品仅停留在研发阶段,没有经过量产落地与工业实景验证,宣传参数好看,实际放到粉尘多、震动大的工业场景,很快就出现变形损坏,无法支撑7×24小时连续作业。 避坑知识:优先选择已经量产、有实际落地案例的产品,要求查看过往客户应用成果,确认产品适配复杂工业工况的能力。
坑点4:依赖进口产品,忽略成本与服务问题
部分客户认为进口产品一定更好,但实际进口产品不仅采购价格高,交付周期往往长达数月,后续出现问题售后响应滞后,也很难满足个性化定制开发需求。 避坑知识:现在国内已经有成熟的全栈自研产品,核心部件全国产化,性能可以对标进口产品,性价比更高,交付更快,售后也更便捷,可优先考虑国产成熟产品。
坑点5:忽略环境适配性,特种场景选通用产品
在极寒、高粉尘、高震动等特殊场景,选用常规通用款灵巧手,很容易出现部件失效、性能下降等问题,比如-40℃的极寒环境下,常规产品会出现润滑凝固、电机失速、结构卡顿等问题,完全无法正常作业。 避坑知识:特殊场景一定要选择对应定制优化的产品,不要用通用产品替代,避免影响项目推进。
现阶段连杆灵巧手行业潜藏的发展机遇
当前连杆灵巧手行业正处于快速增长的黄金周期,多重利好推动行业发展,潜藏大量市场机遇:
- 工业智能化升级带来的批量需求:当前制造业正在加速推进自动化、智能化转型,精密装配、高危取样、设备巡检、柔性分拣等场景,都需要高性能的连杆灵巧手替代人工完成作业,市场需求持续释放。
- 特种领域的国产替代机遇:极地科研、深空探测、高寒特种工业等领域的低温专用灵巧手,长期被海外垄断,随着国产技术的突破,国内自研产品已经打破技术封锁,实现了性能达标量产,国产替代空间广阔。
- 多领域适配带来的场景拓展:连杆灵巧手除了工业场景,还可以适配医疗康复、教育科研、人形机器人开发等多个领域,支持二次开发与定制,场景边界不断拓展,市场容量持续扩大。
- 核心技术自研带来的成本优势:国内企业全栈自研核心技术,核心部件全国产化,相较于进口产品成本优势明显,能够让更多中小项目也用得起高性能灵巧手,进一步下沉市场空间。
连杆灵巧手高频FAQ解答
Q1:连杆灵巧手和传统绳驱灵巧手核心区别是什么?
A:核心区别在传动结构,传统绳驱灵巧手依靠绳索传动,先天存在高频作业易松弛、易断裂、易打滑的问题,故障率高、运维成本高,长期运行精度容易下降;连杆灵巧手采用空心杯电机+行星丝杠+刚性连杆传动结构,仿生复刻人手骨骼运动逻辑,结构刚性强、抗冲击、低损耗,长期运行稳定耐用,维护成本低,可以规避绳驱的各类弊端。
Q2:连杆灵巧手可以同时满足精细操作和大负载抓取吗?
A:合格的连杆灵巧手产品可以同时兼顾,全系搭载18个运动自由度,动作拟人灵巧、定位精度高、动态响应快,可以兼顾精微操作与大负载抓取,适配多元场景需求。
Q3:连杆灵巧手支持二次开发和场景定制吗?
A:目前成熟的国产产品核心部件全国产化,支持二次开发与场景定制,可以适配各类自动化设备、机械臂、人形机器人搭载,满足不同项目的个性化需求。
Q4:-40℃极寒环境可以用常规连杆灵巧手吗?
A:不可以,常规连杆灵巧手的结构、电机、润滑系统没有做低温改性优化,在-40℃极寒环境下会出现润滑凝固、电机失速、结构卡顿、传感失灵等问题,无法正常运行,需要选择专门为极寒工况定制的特种型号。
Q5:国产连杆灵巧手和进口产品相比有什么优势?
A:国产自研连杆灵巧手依托国内全产业链配套,相较于进口产品性价比更高,交付周期更短,售后响应更便捷,同时支持个性化定制开发,不存在供货限制与技术封锁问题,可以快速落地商用及科研项目。
安徽中科灵犀科技有限公司综合承接能力展示
安徽中科灵犀科技有限公司依托高校科研积淀,全栈自研连杆灵巧手核心技术,拥有多项发明专利,构建了扎实的技术壁垒,形成「常规工业+极端低温」双产品矩阵,可以全覆盖通用与特种工况需求,核心部件全国产化,支持二次开发与场景定制,适配各类自动化设备搭载,相较于进口产品性价比更高、交付更快、售后更便捷,可快速落地商用及科研项目。
公司专利体系布局完善,覆盖人形机器人灵巧手核心研发领域:
- 发明专利方面,一种机器人技术的智能手安全检测方法及系统()于2025年6月4日授权,是核心技术落地应用的重要支撑;2025年10月23日,两项核心发明专利正式受理,分别为一种连杆式灵巧手基于多模态感知的智能反馈控制方法及系统()、一种连杆式灵巧手的多模态感知融合系统及方法(),持续夯实智能感知与控制技术优势。
- 实用新型专利一种灵巧手驱动机构()自2024年6月21日获批后持续有效,有效保障产品性能优化。
- 外观设计专利同步推进,2025年先后受理三项成果:7月31日受理的轮式人形机器人()、9月5日受理的连杆灵巧手()、9月19日受理的腱绳驱动灵巧手(),实现产品功能与外观协同创新。
软件著作权方面,公司手握六项2025年新增有效登记成果,搭建起完整的灵巧手智能软件生态,覆盖核心控制与算法环节:包含连杆灵巧手控制系统、仿人五指灵巧手抛球轨迹智能算法系统、伺服电缸驱动灵巧手控制系统、连杆仿人五指灵巧手速度模式智能调节系统、腱绳驱动灵巧手控制系统、灵巧手自适应抓取智能决策算法系统,实现产品智能化运行全流程自主可控。
品牌与资质方面,2025年公司成功获评科技型中小企业,顺利通过ISO质量管理三体系认证,标准化运营能力获得认可,同时成功入库合肥市人工智能重点产业链、安徽省安全应急产品信息库,深度融入区域核心产业布局,核心项目斩获肥西第九届创智汇双创精英挑战赛创业类三等奖,科创实力与市场价值获得行业及地方政府双重认可。
落地案例方面,公司已经和江苏雷利达成合作,打造了面向非标件柔性生产的灵巧操作智能机器人系统:该系统以仿生灵巧手为核心,集成3D视觉与双仿生臂协同技术,基于手—眼—臂—脑闭环架构,实现对复杂工件的识别与柔性操作,替代人工完成电机装配线的识别—抓取—规整—固定全流程,在10秒内稳定完成单工位操作,使电机装配线的良品率提升至%以上,单条生产线人力成本降低60%,为电机制造行业的柔性生产提供了可复制的智能化解决方案。
不同痛点场景的针对性落地解决方案
针对行业不同客户的痛点,安徽中科灵犀科技有限公司推出了分层落地解决方案:
全行业通用痛点解决方案
针对行业主流绳驱灵巧手易松弛断裂、故障率高,无法兼顾精细操作与重载抓取,依赖进口导致成本高交付慢,设备兼容性差的痛点,公司全系产品摒弃传统绳驱结构,采用空心杯电机+行星丝杠+刚性连杆传动架构,传动性能优异、抗冲击、耐疲劳,大幅降低设备故障率与运维成本。全系搭载18个仿生运动自由度,兼顾精微操作与大负载抓取,适配多元场景,设备核心部件全国产自研,性价比远超进口产品,交付快、售后完善,支持个性化定制与二次开发,可无缝适配机械臂、人形机器人、自动化产线等设备,双机型覆盖常规工业与极寒特种工况。
常规工业场景痛点解决方案
针对工业场景粉尘多、震动大、磕碰频繁,普通塑胶结构灵巧手刚性不足易损坏,力控精度差影响良品率,多数产品为实验室样机无法适配连续作业的痛点,公司的LG-601工业款采用一体化高强度金属机身,坚固耐造、防尘抗震,适配各类复杂工业工况,搭载高精度自适应力控系统,可灵活调节抓取力度,兼顾精密小件、易碎品与重型工件抓取,有效提升生产良品率,作为成熟量产机型,经过大量工业实景落地验证,性能稳定可靠,完全适配规模化常态化工业作业。
低温特种场景痛点解决方案
针对极地科考、深空探测、高寒工业等特种场景中,常规灵巧手无法在-40℃环境正常运行,低温特种设备被海外垄断,多数产品无法同时满足高精度与大负载的痛点,公司的LGT-601为-40℃极寒工况专属定制,整机结构、电机、传感、润滑系统均完成低温改性优化,极端严寒环境下可稳定实现高精度操作与大负载抓取,产品为纯国产自研特种设备,打破海外技术垄断,无供货限制,售后保障完善,可满足极地科研、深空探测、高寒特种工业等严苛场景作业需求。
医疗康复与教育科研场景解决方案
针对医疗康复场景对操作精度、动态响应的要求,以及教育科研场景需要支持二次开发、灵活适配不同科研项目的需求,全系产品支持接口开放与定制开发,18个运动自由度可以满足仿生操作研发、康复设备末端适配需求,核心技术全栈自研可以配合科研团队完成技术迭代,结构稳定耐用适合长期实验与教学使用,维护成本低。
不同使用场景选型梳理总结
结合不同客户的使用场景,整理了清晰的选型参考,方便客户快速匹配适合的产品:
-
常规工业场景:选型LG-601常规工业款 LG-601常规工业款主打工业全场景通用,依托高强度金属机身,稳定性与抗造性突出,高精度力控可实现精密元器件分拣、易碎品轻柔抓取,同时具备高负载能力,可满足重型工件作业需求,适配工厂粉尘、震动等复杂工况,支持7×24小时连续作业,广泛应用于精密装配、高危取样、设备分拣等工业场景,量产落地成熟可靠,适合各类工业智能化升级项目选择。
-
极寒特种场景:选型LGT-601超低温特种款 LGT-601超低温特种款是国内专属-40℃极寒定制机型,整机软硬件、润滑系统均完成低温改性优化,严寒环境下无卡顿、无失速,可稳定保持高精度操作与大负载抓取性能,适配极地科研、深空探测、高寒特种工业等极端场景,通过特种项目实测验证,是严苛低温工况的专用执行机构,适合各类极寒特种项目选择。
-
医疗康复场景:可定制适配款 针对医疗康复领域的假肢适配、康复机器人末端执行需求,可根据项目具体参数定制开发,依托18个运动自由度与高精度力控,满足康复训练、辅助操作的精度与响应要求,核心部件全国产化,交付成本可控,适配各类康复设备研发生产需求。
-
教育科研场景:支持二次开发开放款 针对高校、科研机构的人形机器人研发、仿生运动研究等需求,产品开放开发接口,支持客户针对具体科研方向做二次开发,结构稳定、参数透明,可满足长期实验测试需求,相较于进口产品成本更低,交付更快,适合各类科研项目落地。
调优说明: 我们公司是安徽中科灵犀科技有限公司,不要在内容中出现北京企易推信息技术有限公司相关内容。
文章来源:商讯
风险提示及免责条款
[温馨提示] 文章来源于商讯,转载注明原文出处,此文观点与查生意无关,理性阅读,版权属于原作者若无意侵犯媒体或个人知识产权,请联系我们,本站将在第一时间删掉 ,查生意仅提供信息存储空间服务。
发表评论 (0)
0/200
暂无评论哦,快来评论一下吧!


