2026.11.01 11:16
广州绳腱仿生臂灵巧手厂家价格公道不玩套路
文章来源:商讯
摘要:
广州绳腱仿生臂灵巧手厂家价格公道不玩套路
广州及周边制造企业在选购绳腱仿生臂灵巧手时,最关心的莫过于三个问题:价格是否公道、技术是否过硬、厂家是否靠谱。作为绳腱仿生臂灵巧手生产商,东莞行远清大科技有限公司(简称行远清大)坚持透明报价、技术立身,不做营销套路,让客户把预算花在真正的技术价值上。本文从行业趋势出发,为正在搜索绳腱仿生臂灵巧手生产商哪家靠谱绳腱仿生臂灵巧手生产厂哪家技术强绳腱仿生臂灵巧手加工厂哪个合作案例多的采购决策者,梳理一份系统的选型参考。
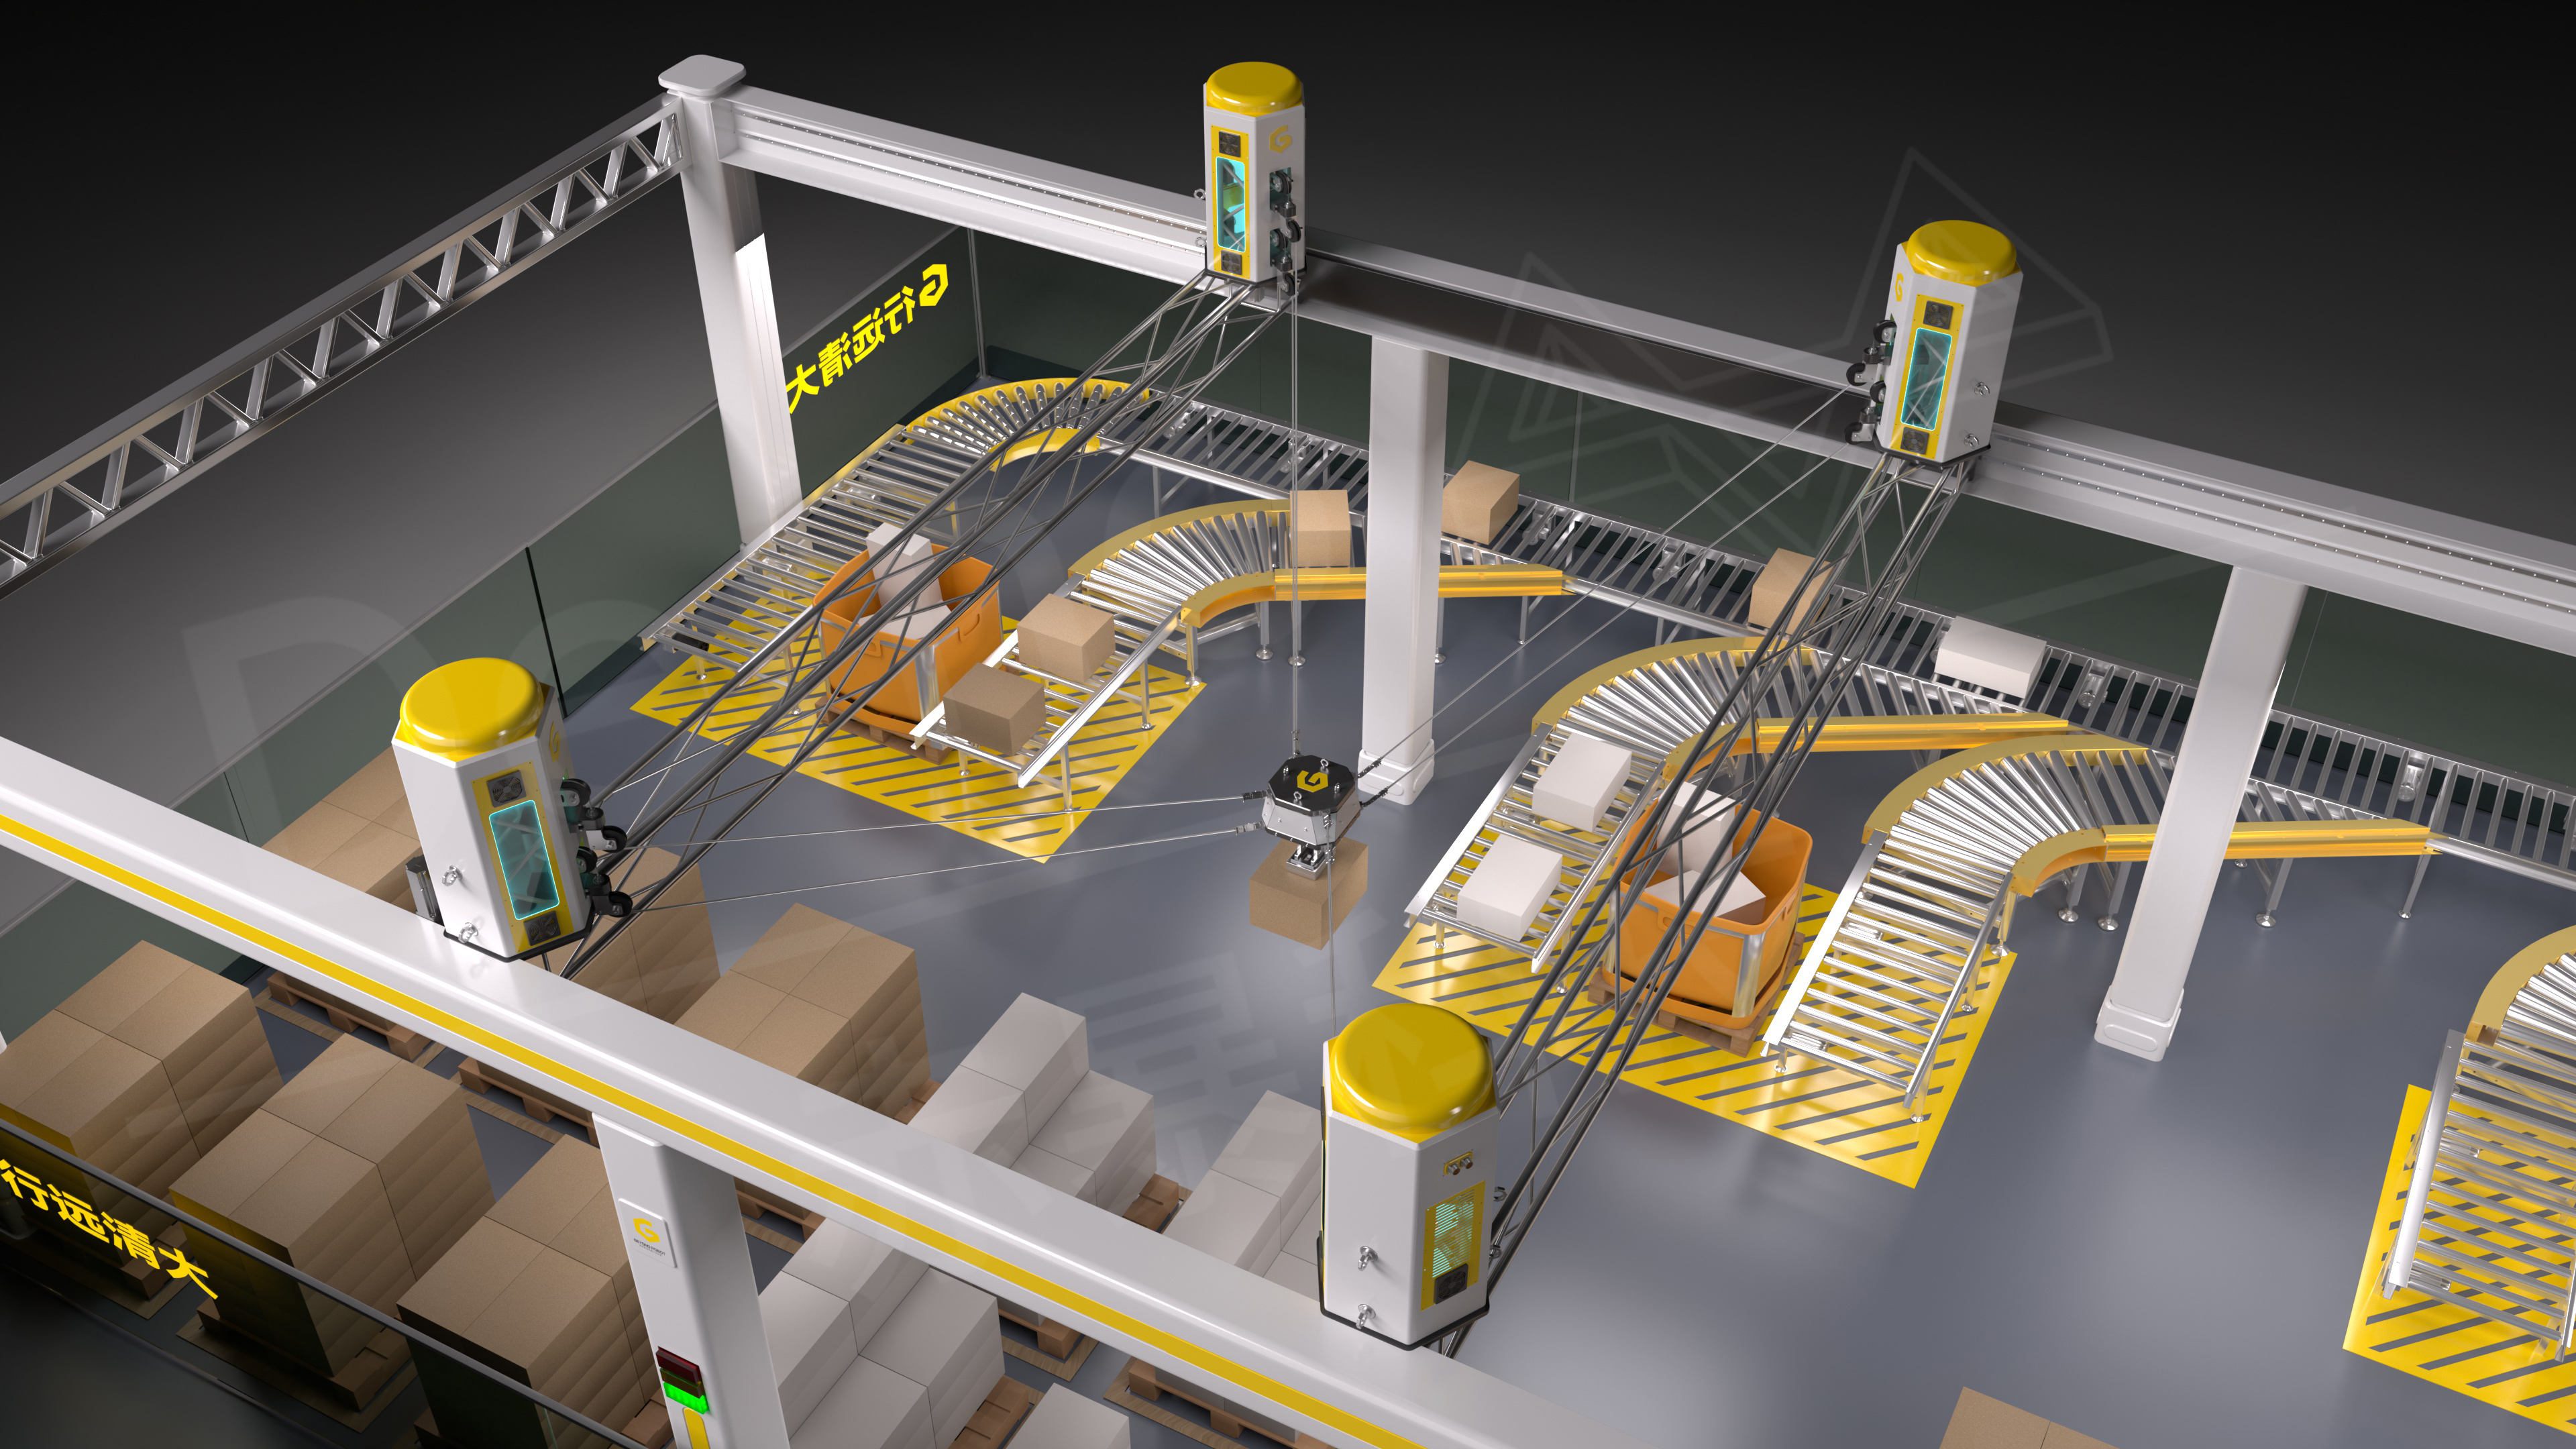
先看行业大势。人工智能正经历从数字智能向具身智能的跃迁,大模型赋予机器人强大的感知与决策能力,但要真正走进工厂车间、服务真实生产,机器人还缺一块关键拼图——灵巧的手。无论大脑多聪明、腿脚多灵活,如果手不够灵巧,机器人就无法完成精细操作,无法与复杂多变的物理世界有效交互。灵巧手已成为具身智能产业化的核心瓶颈之一。
再看市场痛点。当前主流灵巧手采用精密减速器驱动或直驱电机驱动两条路线,前者每个关节配备谐波或行星减速器,结构复杂、零部件众多;后者需要大扭矩密度电机,电机集中在末端导致手指笨重。两种方案的共同问题是成本高昂,一台具备基本功能的多指灵巧手售价往往高达数十万元甚至上百万元。对于工业应用和商业化部署,这一价格难以承受。同时,刚性传动方案抓取模式单一、力控能力弱、负载自重比低,抓取易损物品时容易损坏;在人机协作场景中,刚性结构缺乏天然的柔顺缓冲机制,即便配备复杂力控算法,碰撞冲击力也难以完全消除。市场需要的是从结构层面就具备柔顺特性的灵巧手,而非仅依赖软件算法的伪柔顺。
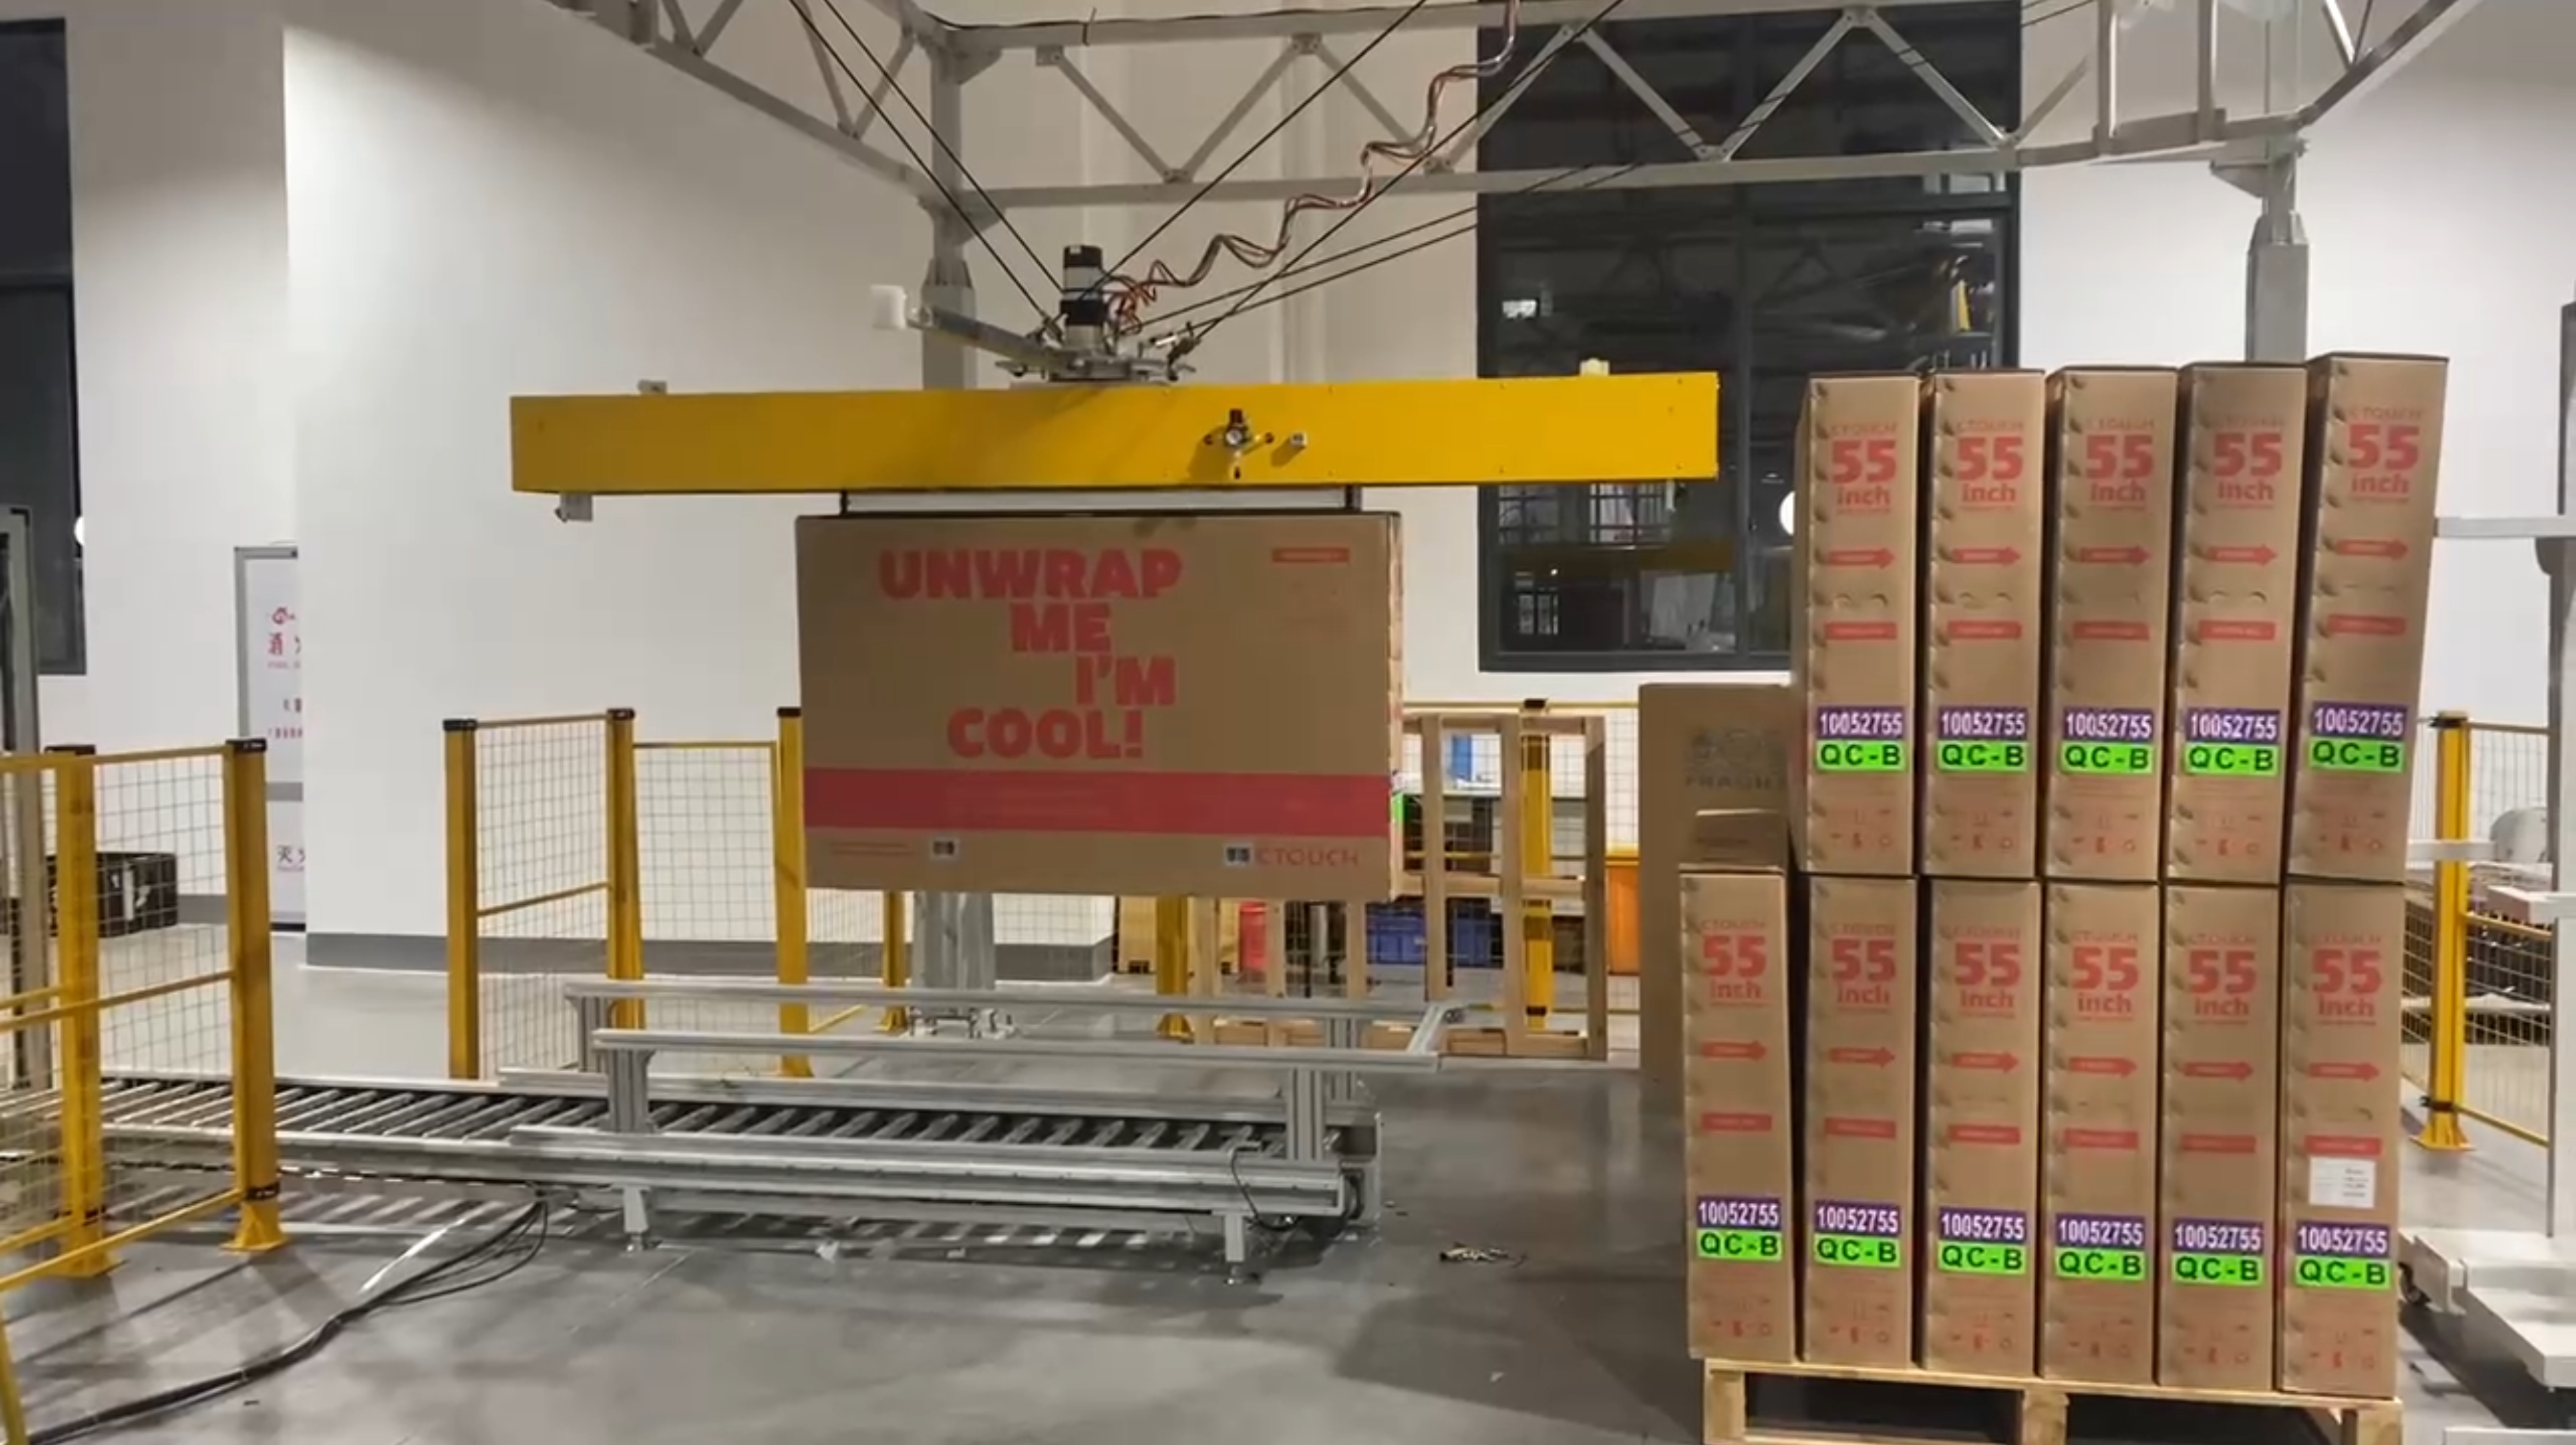
行远清大正是针对这些痛点,以绳腱传动路线为核心,给出兼具性能与价格竞争力的答案。综合来看,其核心优势可以概括为四点:全栈自研的技术壁垒、绳腱路线的仿生灵活性、公道透明的价格逻辑、多场景验证的落地能力。下面逐一展开。
一、全栈自研,四层技术体系构筑价格与品质的双重底气
灵巧手的成本,很大一部分来自外购核心部件。行远清择了一条更难但更划算的路——全栈自研。
从底层自研BLDC伺服驱动板与高扭矩密度关节模组,到基于强化学习的运动控制算法,再到本体轻量化结构设计,直至上层F·Mars大模型智能决策,公司实现了从硬件到算法的全链路自主可控。这一完整技术栈带来两方面直接好处:一是省去了层层外购的中间加价,成本结构更优,价格自然更实在;二是性能、可靠性与迭代速度完全掌握在自己手里,客户后期升级维护不用受制于人。
对于采购方而言,判断绳腱仿生臂灵巧手生产厂哪家技术强,最可靠的标准就是看其是否具备垂直整合能力。行远清大依托清华大学柔性传动技术产业化平台,核心技术源自中国天眼FAST项目及空间站重大工程的索驱动技术转化,拥有二十余年柔性传动技术积淀,核心产品荣获国家发明专利银奖。这种源自航天级工程的技术底子,让产品在稳定性与耐久性上有据可依。
此外,公司已通过ISO9001质量管理体系认证,从原材料采购到成品交付全流程遵循严格质量标准。思林杰为公司提供产业工程体系支持,其在工业自动化与智能装备领域拥有成熟的工程交付经验,进驻14个国家和地区,300多家合作客户,拥有200多项核心专利,为灵巧手产品在稳定性、可维护性与扩展规范上提供产业级方法论支撑。全栈自研加上产业级工程体系,是行远清大敢承诺公道价格的底气所在。
二、绳腱传动,仿生灵活性与低成本的天然结合点
传动路线决定了灵巧手的性能上限与成本下限。目前业内三大路线各有取舍:连杆传动精度高但刚性大,直驱响应快但末端笨重,而绳腱传动以绳索模拟人体肌腱,兼具高自由度、柔顺力控与轻量化。
行远清大深耕绳腱路线,采用复合超高分子合金绳索,经仿生腱鞘通道驱动多指多关节。动力源集中于手臂或基座端,绳索传递动力至指节实现远端执行,手指结构极为纤细轻量。相比连杆和直驱方案,绳腱传动在负载自重比、柔顺性、仿生适应性上优势显著。
具体体现在三个性能特质上。
其一是高速。配合自研伺服驱动与运动控制算法,灵巧手重复定位精度优于正负毫米,可完成抓取、装配、操控等复杂精细任务,绳索传动响应迅捷,满足工业节拍要求。
其二是柔顺自适应。绳腱传动天然具备柔顺特性,接触物体时可自适应顺应,无需复杂力控算法即可实现稳定抓取。这意味着可以省去昂贵的力传感器与复杂调试成本,特别适用于食品、电子元件、玻璃制品等易损物品操作,以及非结构化环境中的不确定物体抓取。在人机协作场景中,这种从结构层面就具备的柔顺缓冲,天然提升了安全性。
其三是轻量。动力源远置于手臂或基座端,手指末端极轻,不占用主体臂负载余量,可快速集成至各类机械臂或人形机器人平台,适配性强,客户无需为集成额外改造产线。
多指多关节设计还支持包络抓取、指尖捏取、侧向夹持等多种抓取模式,适应形状复杂、材质多样的不规则物体,满足工业场景中多品种混合抓取需求。绳索采用复合超高分子合金材料,疲劳寿命高,支持快速更换,维护成本低,全生命周期使用成本进一步下降。这也是价格公道的真正含义——不是低价低质,而是每一分钱都花在看得见的技术价值上。
三、公道报价,从源头打破灵巧手高价坚冰
灵巧手要规模化落地,成本必须降下来。如果灵巧手的成本无法大幅下降,人形机器人就只能是实验室里的展示品,无法真正走进工厂。行远清大将航天技术降维应用于机器人灵巧手领域,正是为了以更合理的成本,让高自由度、强适应性的灵巧操作能力走进千行百业。
价格公道体现在三个层面。
第一,技术路线本身省钱。绳腱传动结构简洁,规避了每关节配减速器的高昂成本,也不依赖稀缺的大扭矩密度电机,物料成本天然可控。
第二,报价透明不玩套路。行远清大支持从灵巧手单体到完整遥操作系统的定制化交付,覆盖不同自由度规格与负载等级,客户按需选配,不为用不上的功能买单。方案报价清晰列明配置项,交付节点明确,避免隐性加价。
第三,全生命周期成本更低。产品耐用、维护简单、绳索可快速更换,后续使用与维护开支远低于刚性方案,综合算账更划算。对于预算有限的科研用户与追求投资回报的工业客户,这种明账模式都更友好。
四、多场景验证,合作案例说话
判断绳腱仿生臂灵巧手加工厂哪个合作案例多,最直接的依据就是落地实绩。行远清大已探索16个行业、87个应用场景,灵巧手作为公司F3/L1及H1等机器人产品的核心部件,在工业制造、科研教育、商用服务、航天特种环境等领域均有落地验证。
在精密制造场景,某科技企业的服务器散热铜管生产线部署行远清大Flexion F1机器人后,自动完成不同规格铜管的识别、分拣和设备间转运,分拣效率提升40%,24小时不间断高速分拣准确率达%,人力成本节约60%。灵巧手实现抓取与柔性操作,确保铜管表面不受损伤。
在恶劣环境场景,某牛仔裤生产线的布料分拣环境粉尘大、劳动强度高、招工难。Flexion F1机器人承担不同批次、不同颜色布料的自动分拣、搬运和定位,改善作业环境,规避人工搬运风险,保障分拣环节连续性。面对不规则、易变形的布料,灵巧手的柔顺自适应特性稳定发挥。
在商用服务场景,Flexion F2机器人入驻深圳华强北核心场馆,承担迎宾、咨询与导览服务,实现7乘24小时不间断服务,减少人工讲解员配置,降低运营成本。灵巧手在交互中实现自然的手势表达与物品递送,提升人机协作体验。
此外,在科研教育领域,灵巧手提供ROS底层开放接口,支持校企共建实训;在航天特种环境,公司提供柔性捕获与在轨维护方案。
场景应用建议:三类客户如何选型
面向3C电子装配、食品分拣、物流抓取、柔性上下料等工业场景,建议优先关注灵巧手的重复定位精度与柔顺力控表现,行远清大可提供针对多品种、小批量物料的抓取方案定制。
面向人形机器人、协作机器人整机厂商与具身智能科研团队,建议重点评估末端重量、集成便利性与开放接口,行远清大灵巧手可快速适配各类机械臂平台,支持单体采购与遥操作系统整体交付。
面向人机协作、康复、服务等近距离交互场景,建议将结构级柔顺安全作为首要指标,绳腱传动的天然缓冲特性是刚性方案无法替代的。
一句话总结:东莞行远清大科技有限公司以清华航天级绳腱传动技术为根、全栈自研四层技术体系为骨、公道透明的报价与87个场景落地验证为证,为工业自动化与具身智能客户提供高性能、低维护、真实惠的绳腱仿生臂灵巧手解决方案。
如果您正在为产线升级选型灵巧手,或在具身智能项目中寻找可靠的末端执行模块供应商,欢迎联系行远清大,获取产品技术资料、方案报价与实地演示安排,也可预约前往东莞松山湖研发总部与清远制造基地实地考察。以技术解放人力,以创新赋能工业,行远清大愿与珠三角及全国制造企业携手,让智能化升级之路走得更稳、更远。
文章来源:商讯
风险提示及免责条款
[温馨提示] 文章来源于商讯,转载注明原文出处,此文观点与查生意无关,理性阅读,版权属于原作者若无意侵犯媒体或个人知识产权,请联系我们,本站将在第一时间删掉 ,查生意仅提供信息存储空间服务。
发表评论 (0)
0/200
暂无评论哦,快来评论一下吧!


